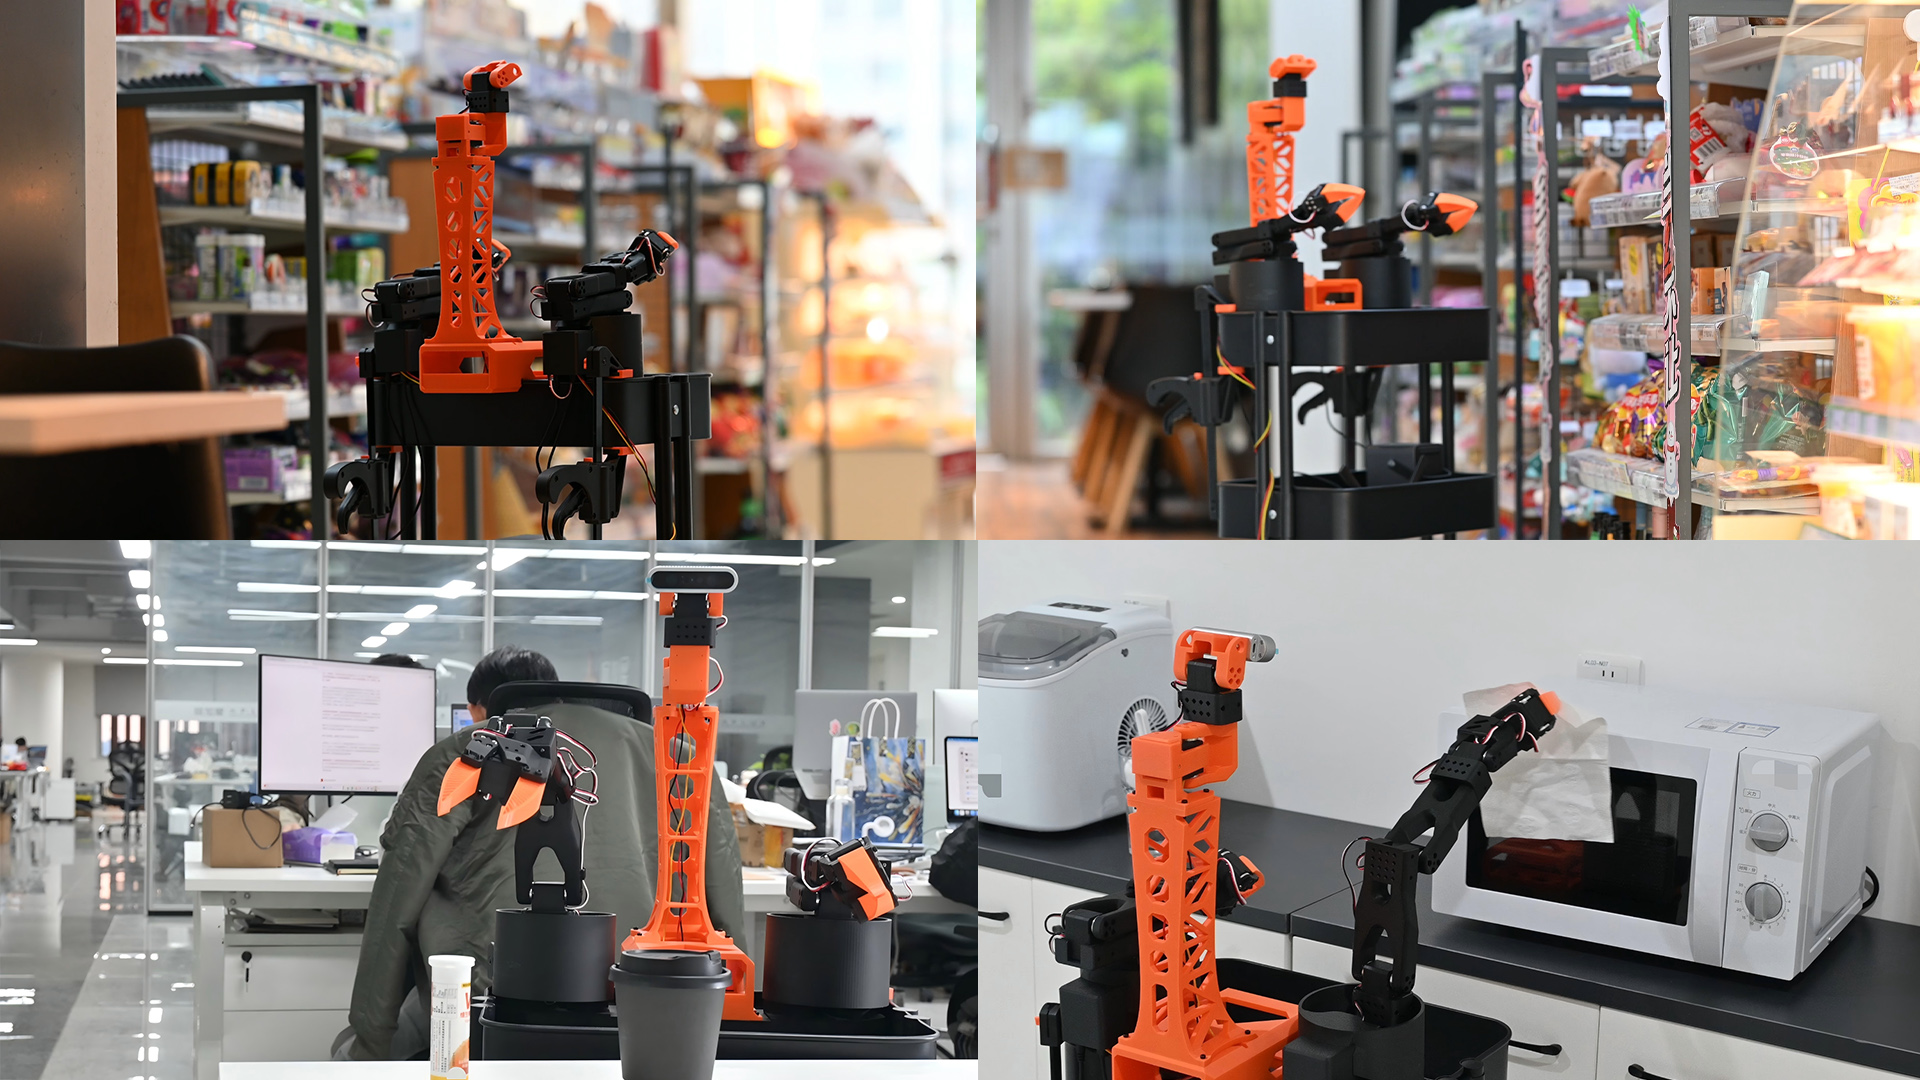
原型如何组成
- 1视频采集
- 2遥操作手柄
- 3双臂关节控制
- 4全向底盘
- 5数据采集
需要哪些硬件
| 硬件 / 配件 | 数量 |
|---|---|
| QCS8550 | × 1 |
| 宜家RÅSKOG推车 宜家-IKEA · 长:35 cm;宽:45 cm;高:78 cm;3层、承重:6公斤 | × 1 |
| 绿联 300W 充电站 绿联 300W 48000mAh 充电站 绿联-UGREEN · 48000毫安300W大功率;尺寸:145x77x106 mm;电池类型:磷酸铁锂电池;充电协议:pd2.0;外壳材质:PC+ABS | × 1 |
| 飞特双轴ST3215舵机(12V) 飞特-FEETECH · ST-3215-C018;12V 30K 345齿比 | × 17 |
| 广角无畸变1080P摄像头模组 innomaker · 分辨率:1080P;传感技术:CMOS;传输:USB2.0;屏幕尺寸:2.7英寸;内存类型:内置闪存;捕获格式:M-JPEG | × 2 |
| Anker USB 集线器 Anker USB(A口)集线器 安克-ANKER · USB3.0扩展HUB;4Type-A转1Type-A输入 | × 1 |
| 直径4英寸(100mm)全向轮 AI机器人极客 · 直径4英寸(100mm);含联轴器和螺丝 | × 3 |
| 串口舵机驱动板(适于飞特ST/SC系列舵机) 微雪原装 · 9-12.6V电压输入;USB/UART通信 | × 2 |
| 拓竹pla黑色材料 拓竹-Bambu Lab · 耗材类型:PLA;重量:1KG;颜色:可自定义;含料盘 | × 1 |
| 彩色tpu橙色材料 彩格-chg · 耗材类型:TPU;线径:1.75 mm;颜色:可自定义;净重:1KG;含线盘 | × 1 |
| Type-C转DC线(12V) 插头:DC5.5x2.1 mm;Type-C转PD;12V0.5-5A;长度:1m;直头式 | × 2 |
| USB-C转USB-A线 ULTunite · 接口类型:USB-C/A;USB3.2-3.0;线材外层材质:PVC;长度:1 m;直头式 | × 2 |
| 100cm MX5264 端子线 100cm MX5264端子线(反向) 誉线 · 双头端子:反向;22AWG硅胶线;2.5 mm - 3P(PIN位数);长度:100 cm | × 2 |
| F型木工夹 保联-BAOLIAN · 型号:8寸;全长:39 cm;夹持范围:22 cm;喉深:5.5 cm;导轨宽厚:1.7x0.5 cm;重量:500 g | × 2 |
| Box2AI 遥操作手柄 具身智能遥操手柄 Box2AI盒子桥 · 一对手柄(计数单位:对) | × 1 |
复现步骤
- 1
准备结构与硬件
按源码中的 Hardware_List/Materials_List.md 准备物料,打印结构件并组装双 SO-101 机械臂与三轮全向底盘。
- 2
连接控制与感知
连接 ST3215 舵机、串口驱动板、两路 USB 摄像头和 Box2AI 遥操作手柄,按装配指南检查供电与接线。
- 3
配置软件
在 QCS8550 上准备 Ubuntu 22.04、Python 3.12,按项目源码中的安装说明配置 LeRobot 环境。
- 4
校准与遥操作
依次完成舵机编号、关节校准与手柄配对,再按项目指南启动双臂、底盘遥操作和数据采集。
运动与传感器模拟
在自己的设备上继续
看看配套开发板的规格、购买方式和拿到板卡后的第一步。