搜索原型、模型与硬件
⌘ K
中
EN
登录
← 返回硬件
机器人与套件
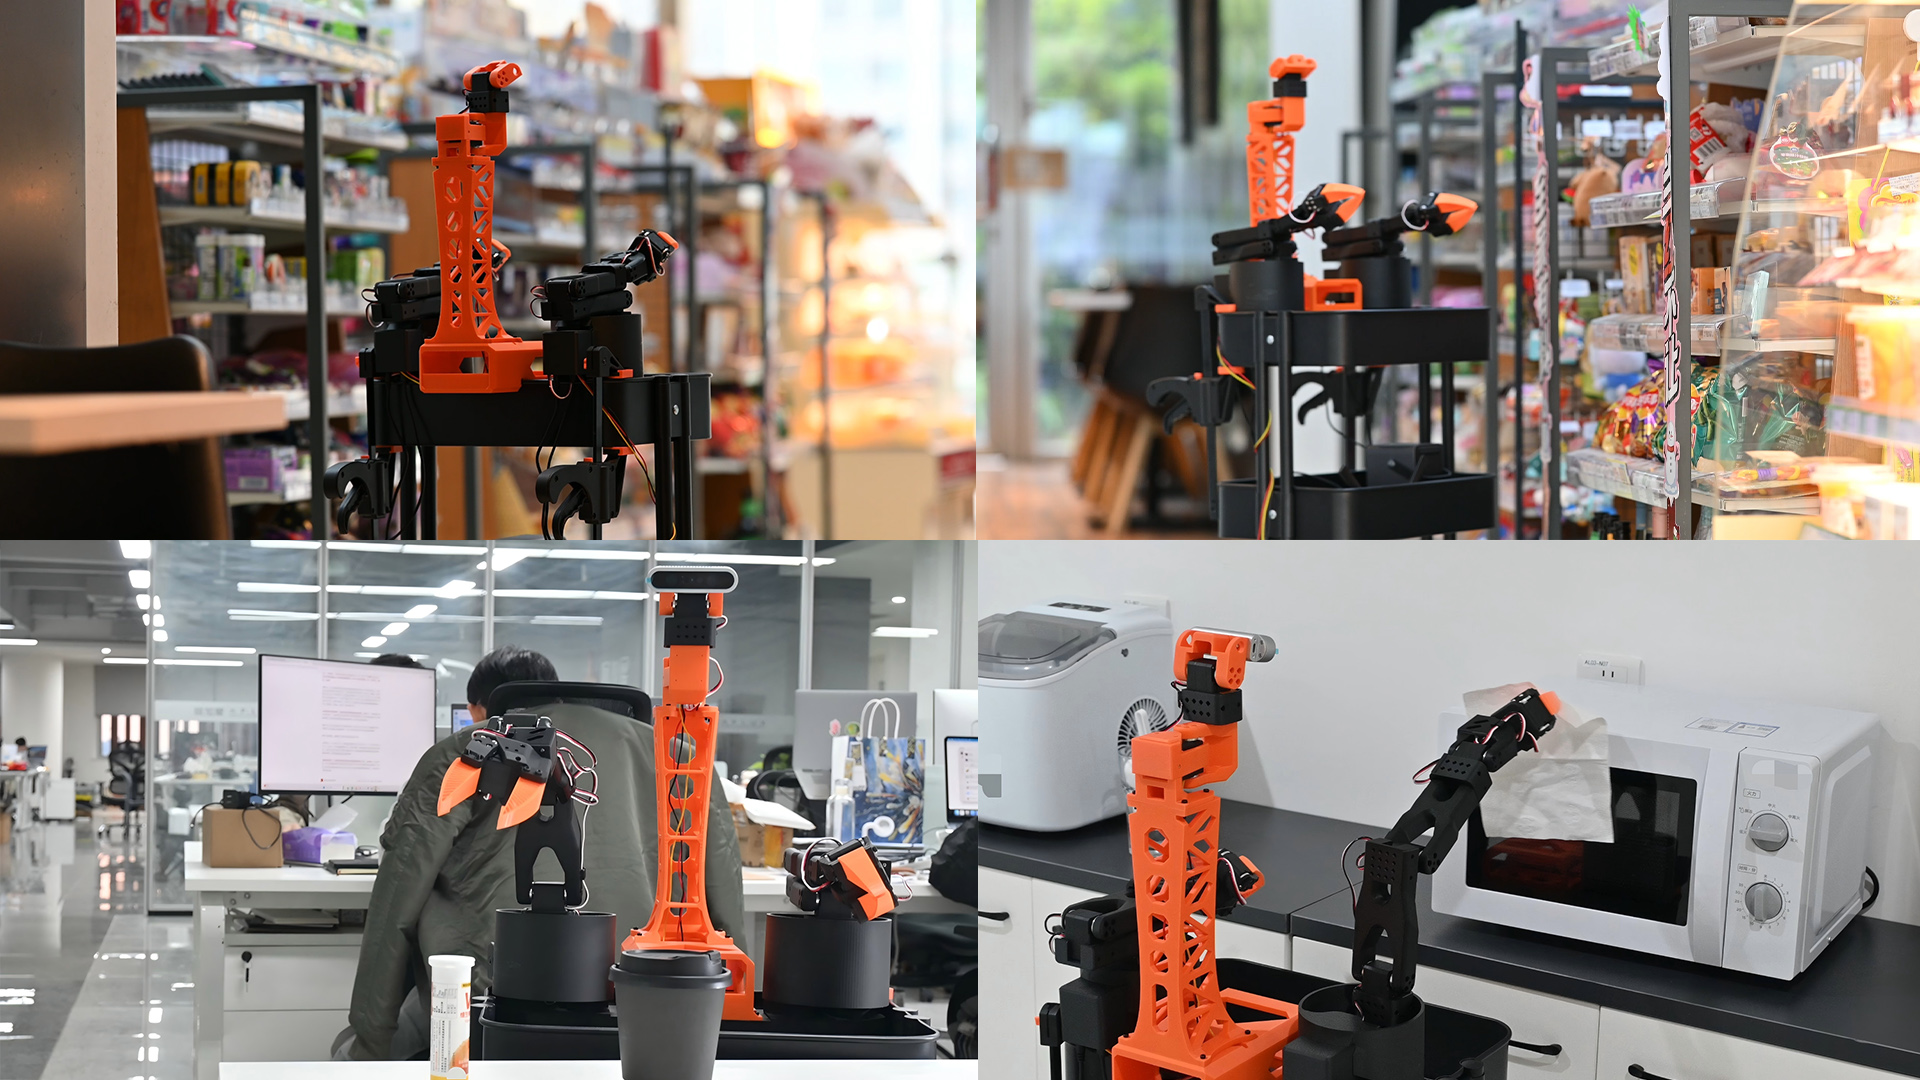
XLerobot-X1 双臂移动机器人遥操作
基于 QCS8550 的双臂移动机器人项目,结合双 SO-101 机械臂、全向轮底盘与遥操作手柄,用于具身智能研究和数据采集。
装配与接入资料 ↗
咨询这款硬件
开发资源 ↗
使用它的原型
全部 1 个原型 →
开源项目
XLerobot-X1 双臂移动机器人遥操作
基于 QCS8550 的双臂移动机器人项目,结合双 SO-101 机械臂、全向轮底盘与遥操作手柄,用于具身智能研究和数据采集。
机器人 · QCS8550