开发板
- 在线工作流真机结果
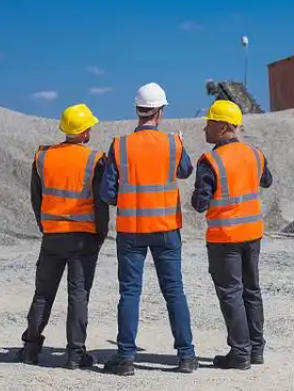
工地安全装备检测
找出画面里的施工人员和安全帽等防护装备,直接框在图上,适合工地与厂区的安全巡检。可换成自己的现场照片。
- 在线工作流真机结果
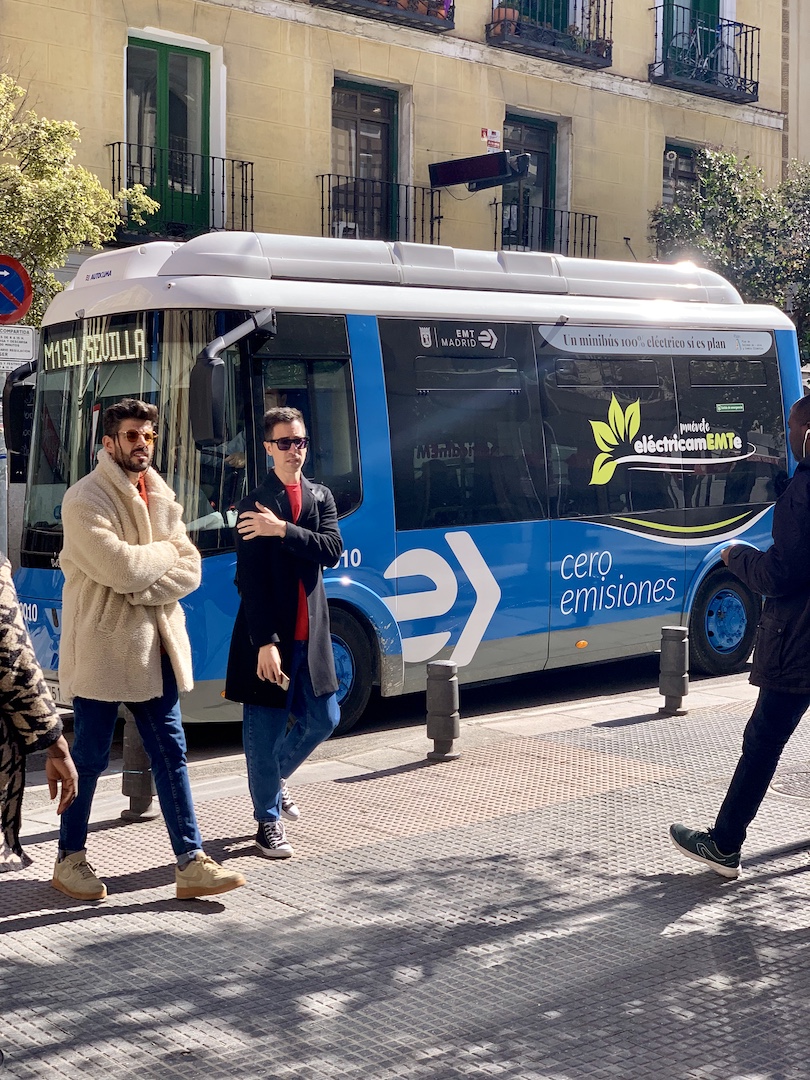
街道人车检测
检测街道画面中的行人与车辆并标出位置,可作为客流、车流统计和门店周边监测的基础。
- 在线工作流真机结果
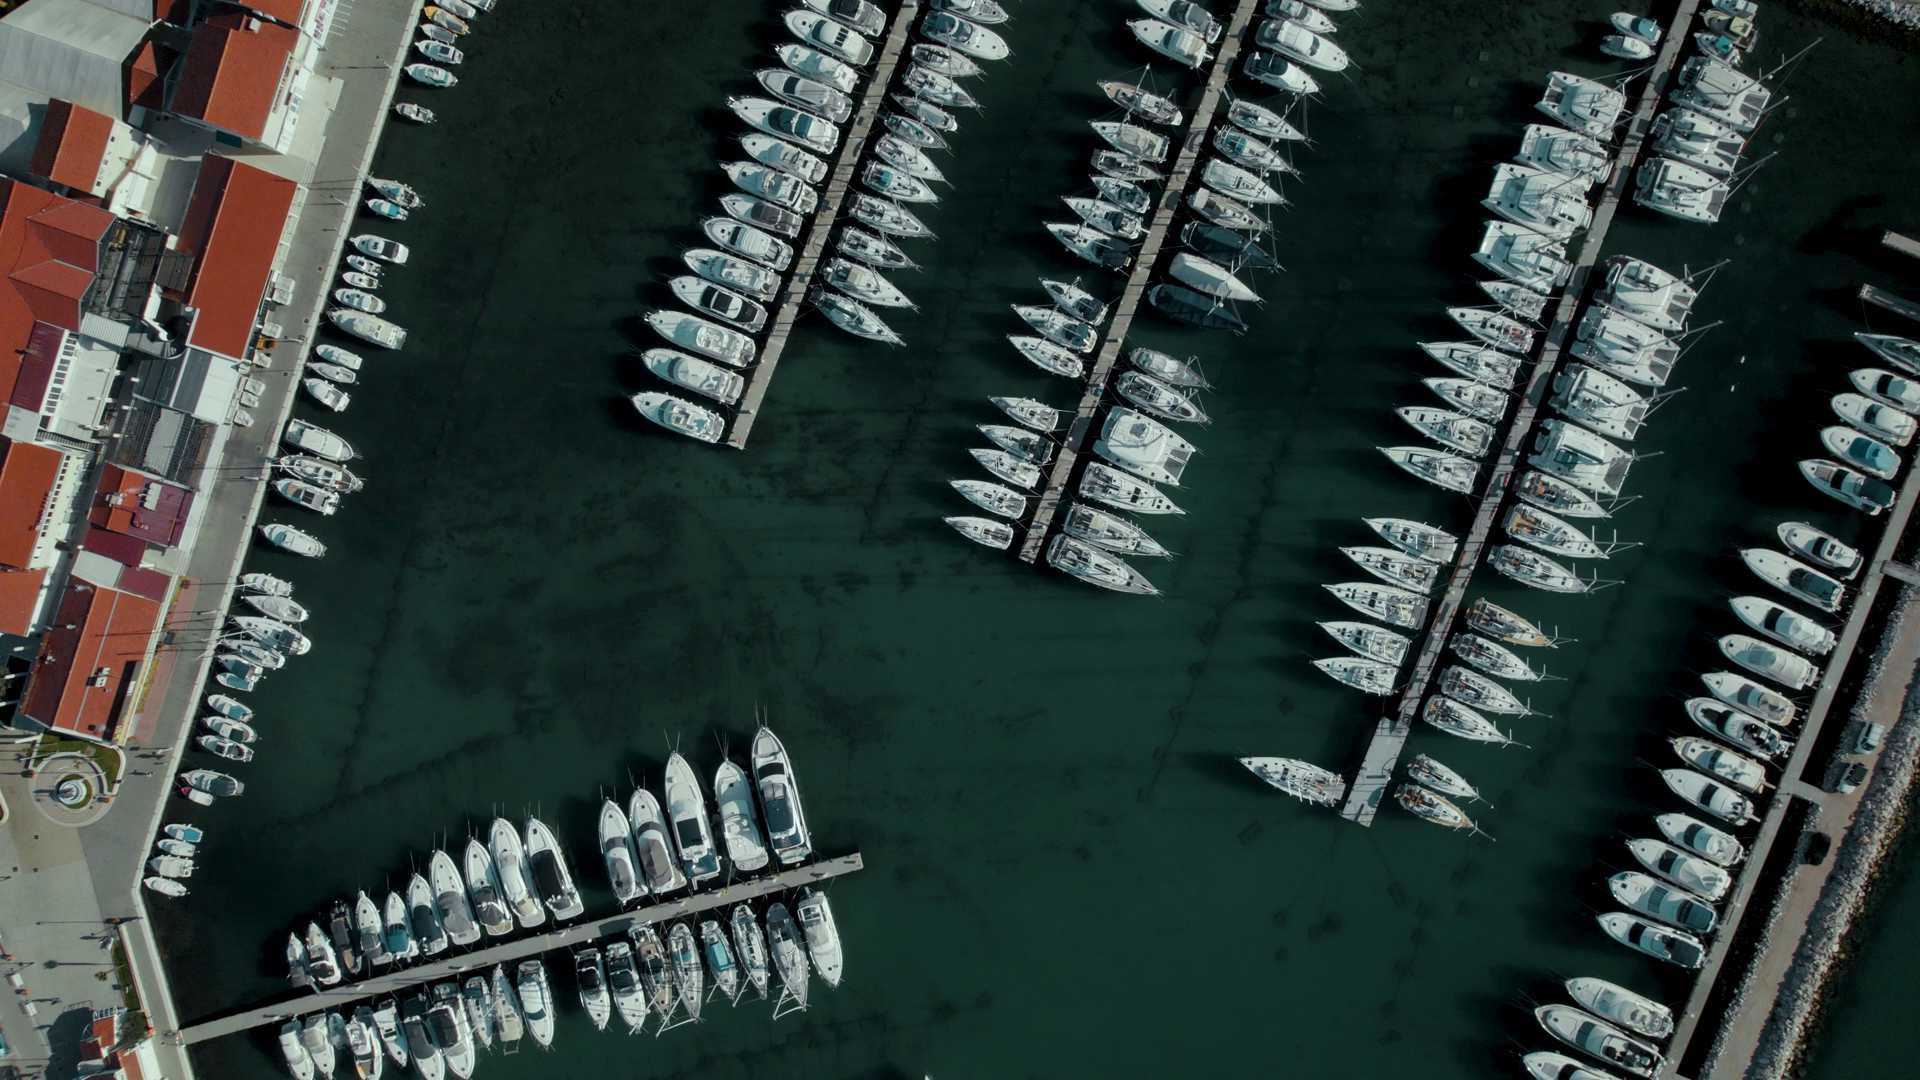
港口船只检测(旋转框)
在航拍画面中用旋转框标出每艘船,贴合船身方向,适合港口、堆场等俯视场景的目标统计。
- 在线工作流真机结果
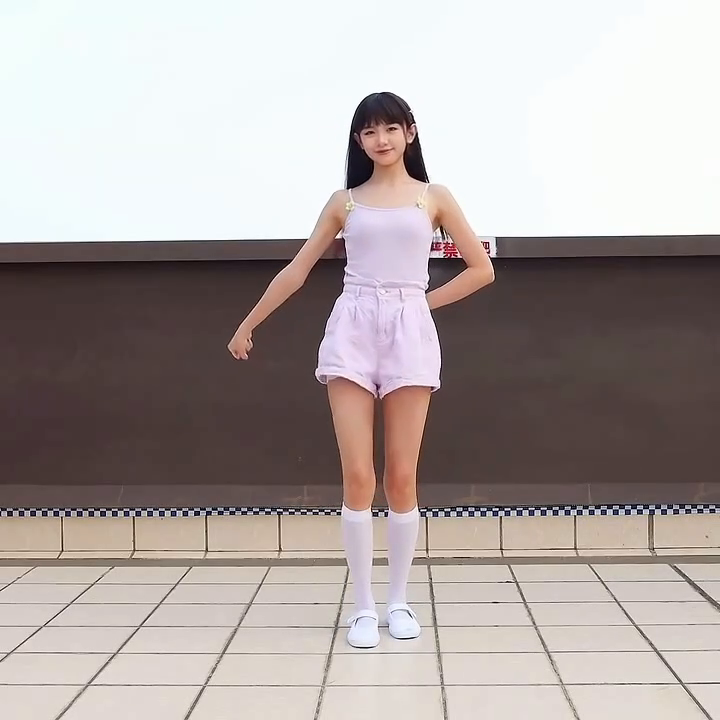
人体姿态识别
标出人体的关键点和骨架,可用于工位动作规范、跌倒等异常姿态的判断。
- 在线工作流真机结果
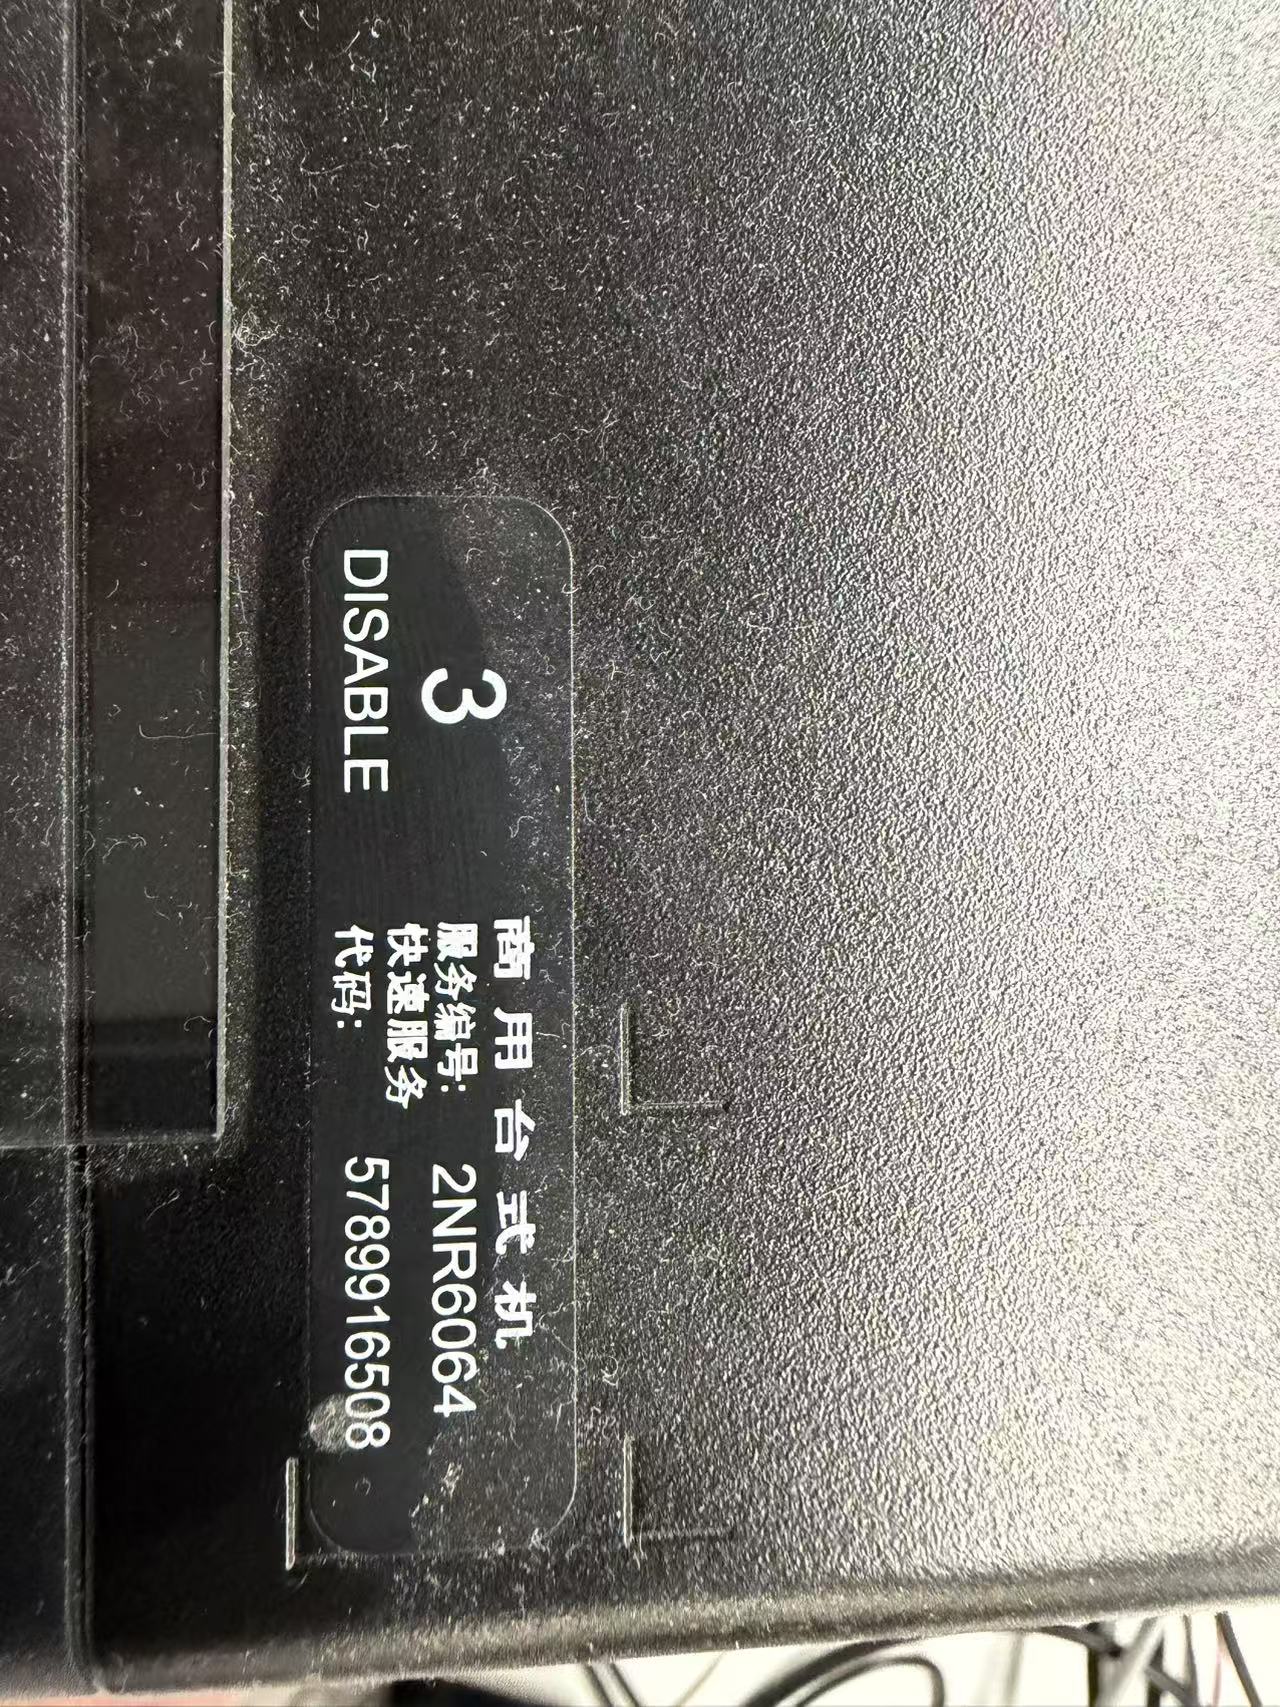
识别文字商用台式机 服务编号: 2NR6064 快速服务 DISABLE 5789916508 代码:
拍照读字助手
识别设备标签等照片中的文字并朗读,英文字母和数字逐个读出。识别原文和文字框一起保留,便于核对编号。
- 在线工作流真机结果
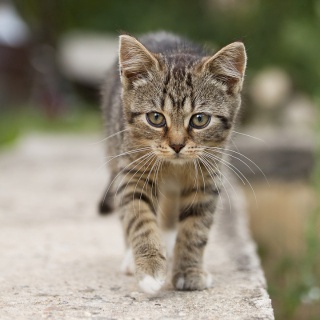
译文一只小猫咪正走在石头地面上。
看图中文语音讲解
先理解照片中的主体和场景,再翻译成中文并朗读。适合图片讲解与辅助阅读,同时展示中文讲解稿。
- 开源项目01USB 视频采集02物体检测03云台控制
家庭宠物监控机器人
基于 Arduino UNO Q 的履带式家庭宠物监控机器人,支持实时视频、物体检测、两轴云台和浏览器远程控制。
- 开源项目01相机与手眼标定02颜色 / ArUco 识别03MoveIt 2 规划
MARM 机械臂视觉抓取
基于 ROS 2 Humble、OpenCV 与 MoveIt 2 的桌面机械臂项目,集成相机标定、ArUco 与颜色识别、运动规划和自动抓取。
- 开源项目01相机输入02YOLOv8 定位03SAM 缺陷分割
SegmentAnything 包装箱缺陷检测
基于 IQ9 与 QNN 的包装箱表面缺陷检测项目,结合 YOLOv8 与 SAM 完成目标定位、缺陷分割和 Web 可视化。
- 开源项目01相机输入02颜色目标识别03PID 闭环
视觉颜色追踪云台
基于 Arduino UNO Q 与 OpenCV 的两轴颜色追踪云台,通过 PID 闭环控制舵机跟随目标,并支持 Web 在线调参与手动控制。
你的场景不完全一样?
说说你的需求,阿加犀工程师帮你评估方案、选型并开发,从原型到量产。