← 返回模型目录
- QCS6490
- 需适配
- QCS8550
- 402.1msFP16
- IQ9
- 需适配
- IQ8
- 需适配
机房真机实测,全部精度 ›
运行效果
机房真机 QCS8550 · FP16 · 处理耗时 402.1 ms
板卡实测
真机处理时延的中位数。多阶段模型计入各阶段处理,生成模型的耗时受输入和输出长度影响。
部署指南
- 1
在工作流中跑通
用样例或自己的输入在机房的QCS8550 上运行,确认结果和速度。
- 2
导出工程
在工作流右上角选择「导出」,下载工程包。模型与样例按 sha256 锁定,前后处理与网站运行时一致。
- 3
在板卡上安装运行库
把工程拷到QCS8550(ARM64、Python 3.10 的 AidLux 环境,AidLux ≥ 2.0),在工程目录下载并校验已验证的配套运行库。
python3 install-sdk.py - 4
只需要模型文件?
各板卡的构建也发布在 Hugging Face ↗,按芯片下载,文件与工程包中的完全一致。
hf download APLUX-Agora/BEVFormer-tiny-R50 --include "targets/QCS8550/*" --local-dir ./resources - 5
运行
结果写入 outputs/,并打印每块积木的耗时。工程通过官方 AidLite 接口加载模型,代码完整随包提供。
python3 app/pipeline.py --sdk-root .sdk --input 你的文件
规格
- 任务
- 其他
- 输入尺寸
- 800×480
- 来源
- Model Farm
- 已知限制
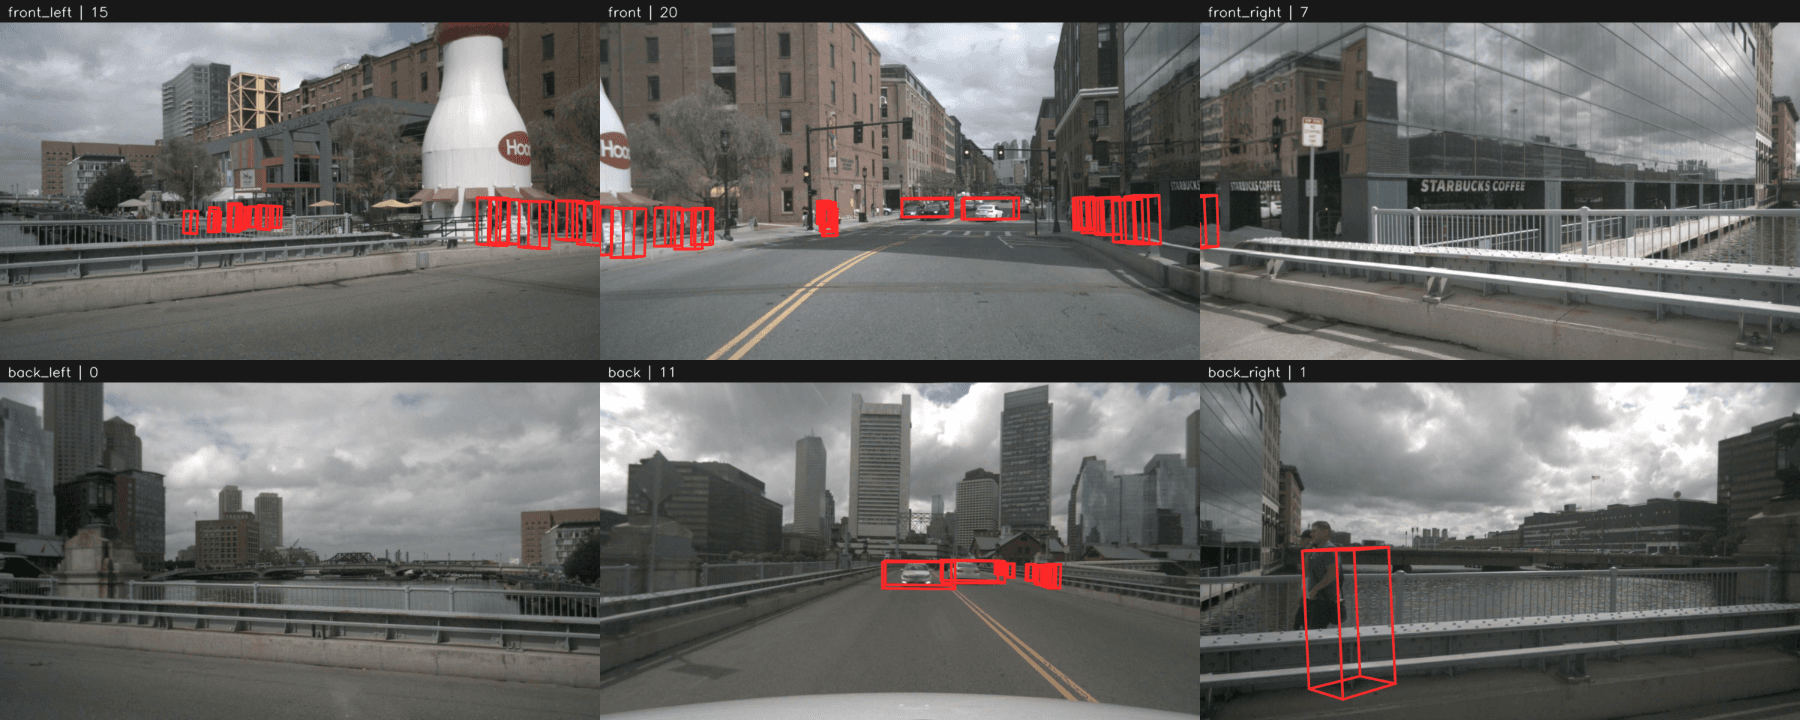
- 需要六路同步相机及匹配标定,默认标定仅适用于官方样例相机。输入顺序与原图尺寸必须匹配标定;无 history 连线时以场景首帧运行,有 history 时需同场景更早帧及 shift/rotationCanBus。输出三维框为 LiDAR 坐标(米、弧度、米/秒),完整 BEV 状态和 300 个原始候选保留。原始 NMSFreeCoder 有重复目标、栏杆等误检,默认阈值下行人假阳性较多,不作驾驶安全或检测精度保证。MMS 将本包标为 FP16,而同包示例称 W8A8,内部精度标签仍需上游核对。
- 许可证
- —
- 版本
- 1.0.0